Visione industriale 2D/3D, robotica e software di linea

Dove applichiamo visione e robotica.

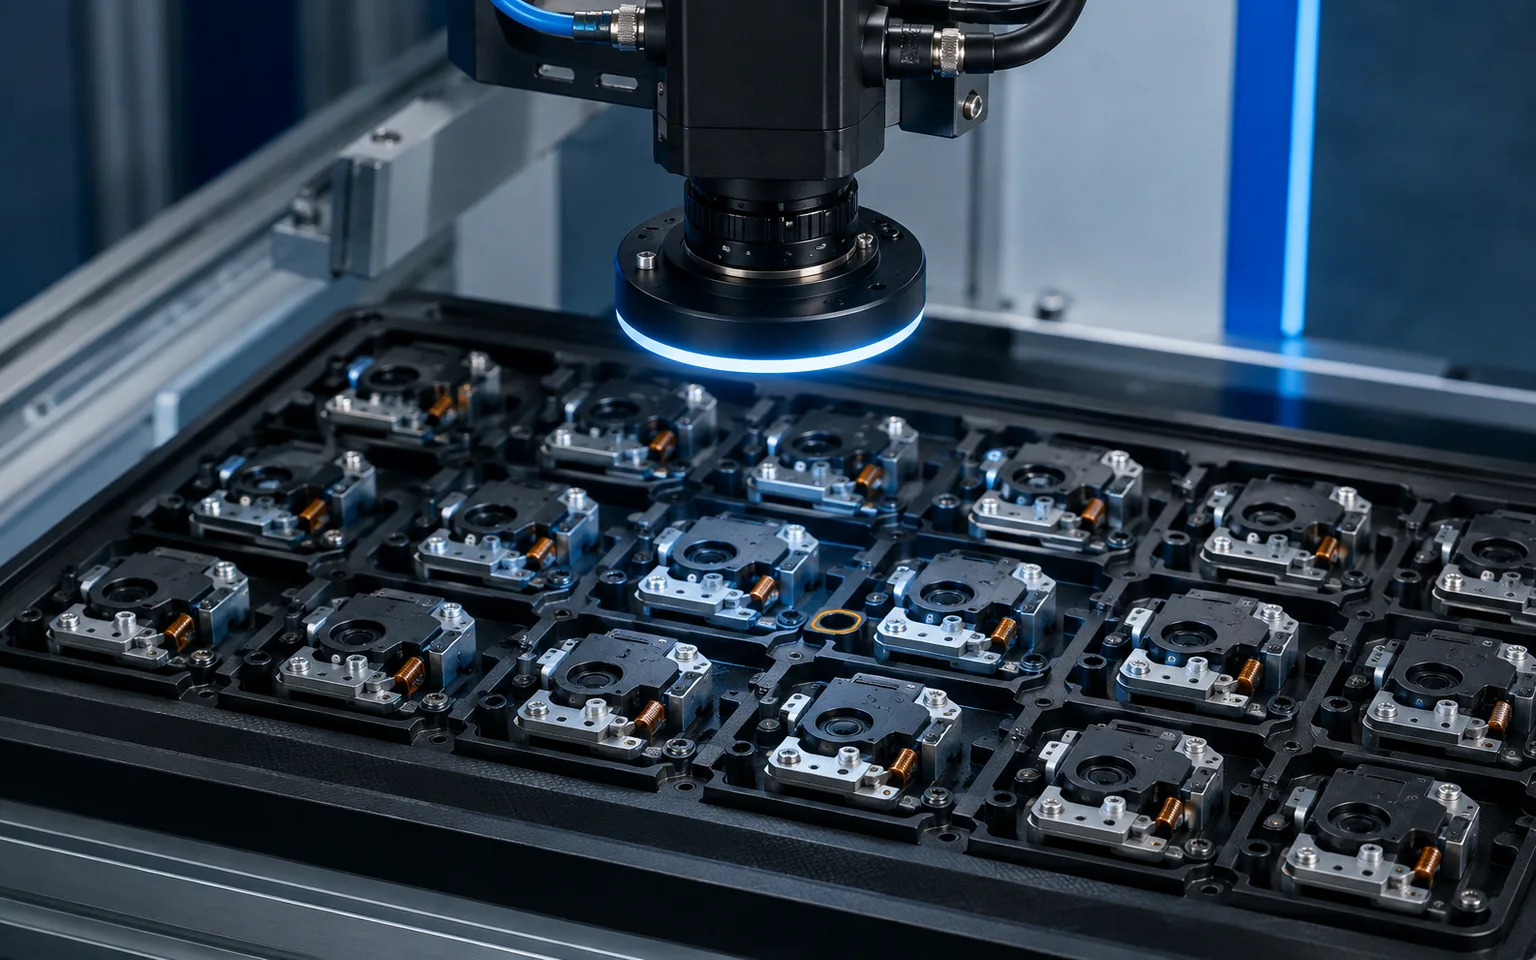
Sistema di visione dall’alto che rileva un componente mancante in un assieme elettromeccanico
Controllo attivoVisione 2D

Presenza e completezza

Controllo di presenza e corretto assemblaggio

Verifichiamo presenza, posizione e orientamento di componenti e inserti e controlliamo le caratteristiche visibili delle lavorazioni prima del passaggio successivo.

  • Presenza
  • Orientamento
  • OK / NOK
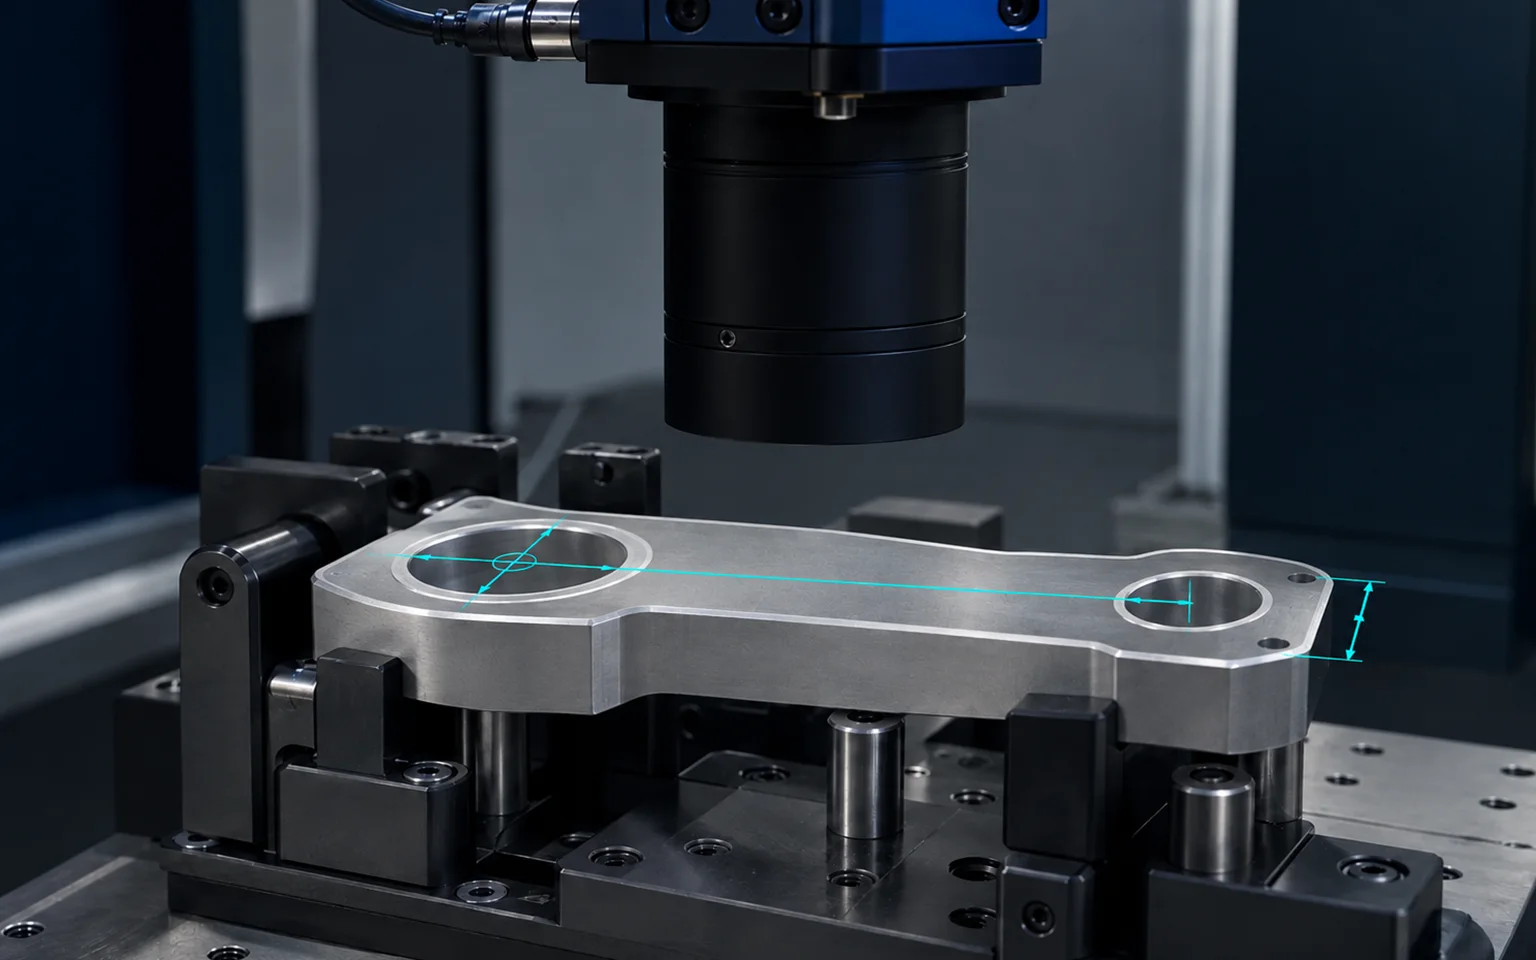
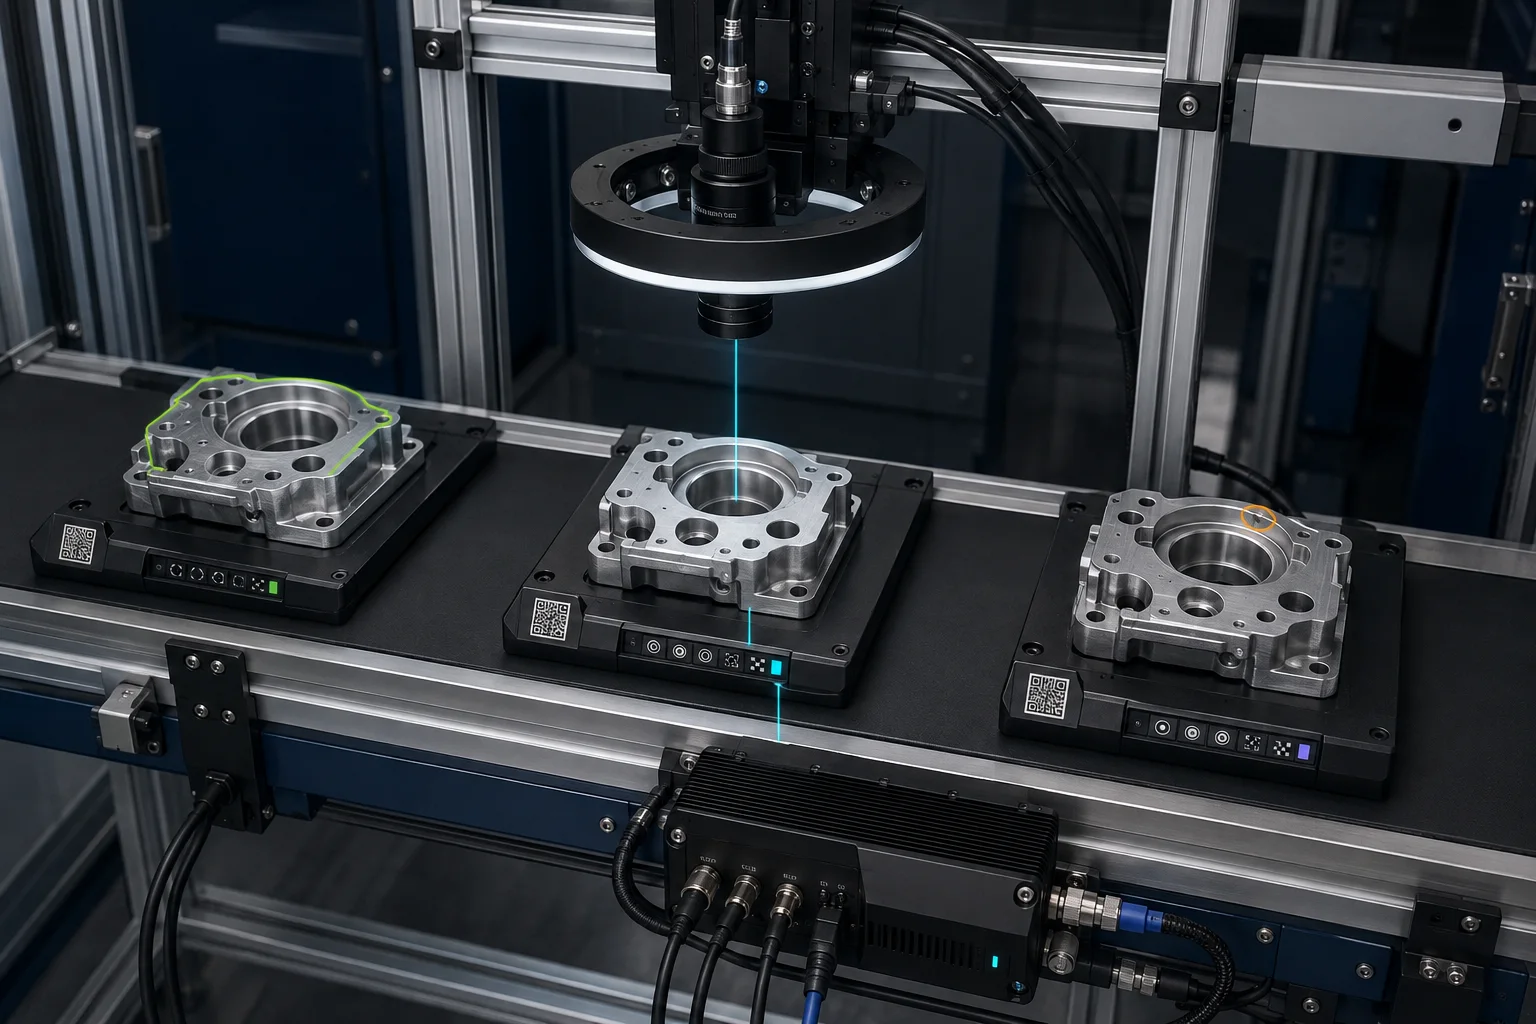
Telecamera verticale che misura fori e profilo sul piano superiore di un componente lavorato
Quota acquisitaVisione 2D/3D

Misure e tolleranze

Controllo dimensionale del componente

Misuriamo diametri, distanze, profili, altezze e dislivelli e confrontiamo i risultati con le tolleranze definite per il componente.

  • Quote
  • Profili
  • Tolleranze
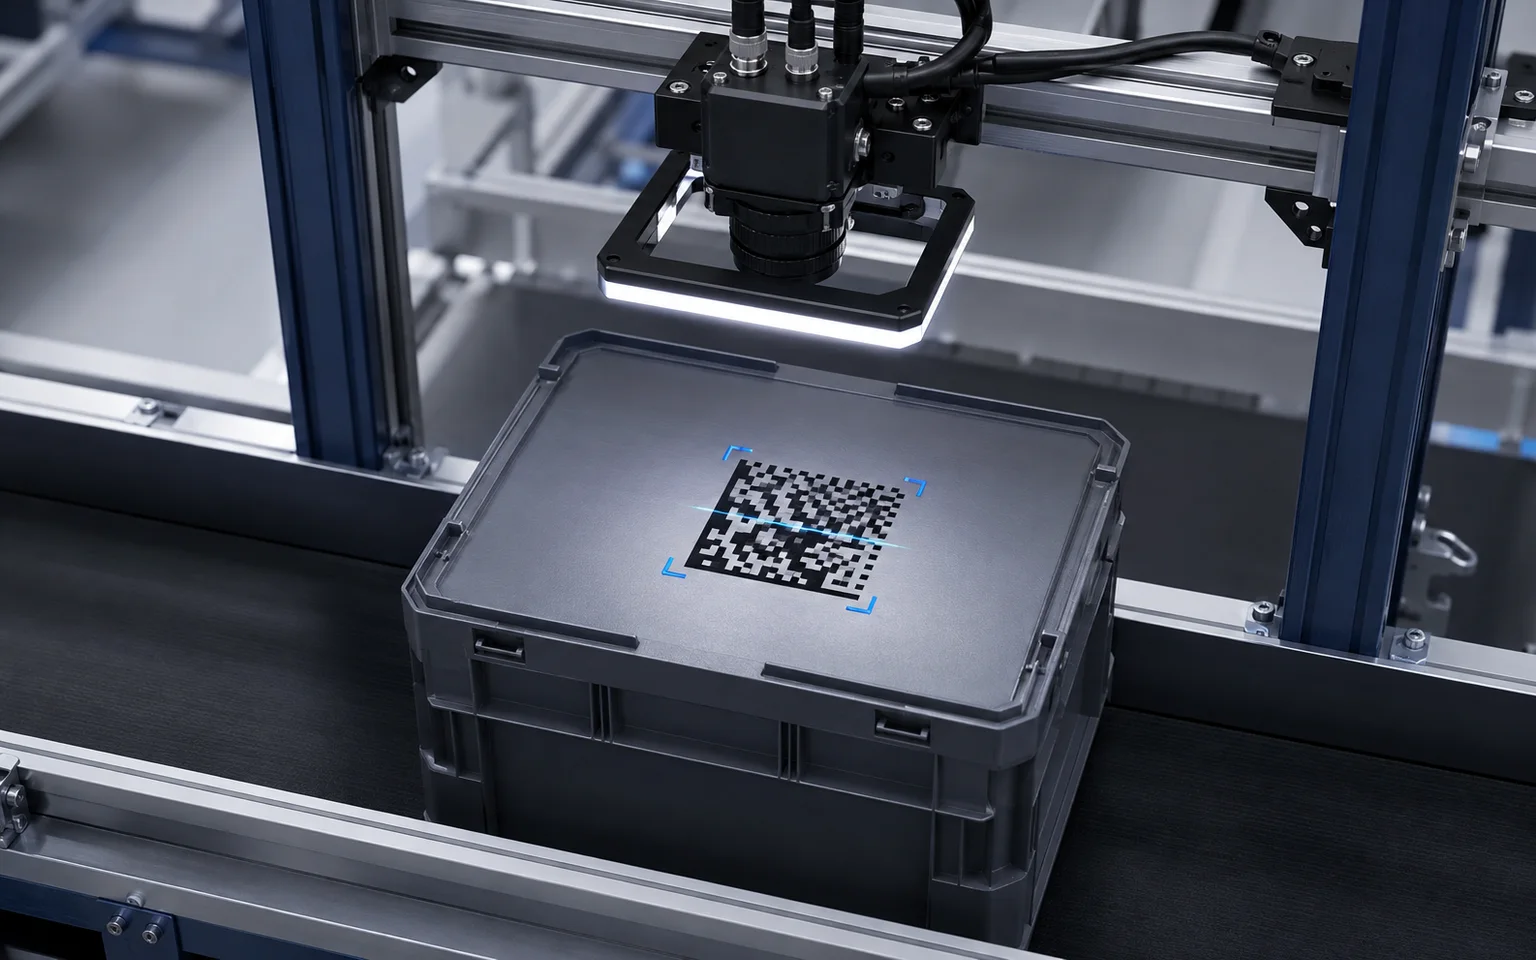
Telecamera 2D orientata verso il basso che legge un codice Data Matrix su un prodotto in movimento
Codice acquisitoVisione 2D

Identificazione

Lettura di codici per identificare il pezzo

Leggiamo Data Matrix, QR e altri codici industriali per identificare il pezzo e rendere il dato disponibile al controllo o all’automazione.

  • Data Matrix
  • QR
  • Identificazione pezzo
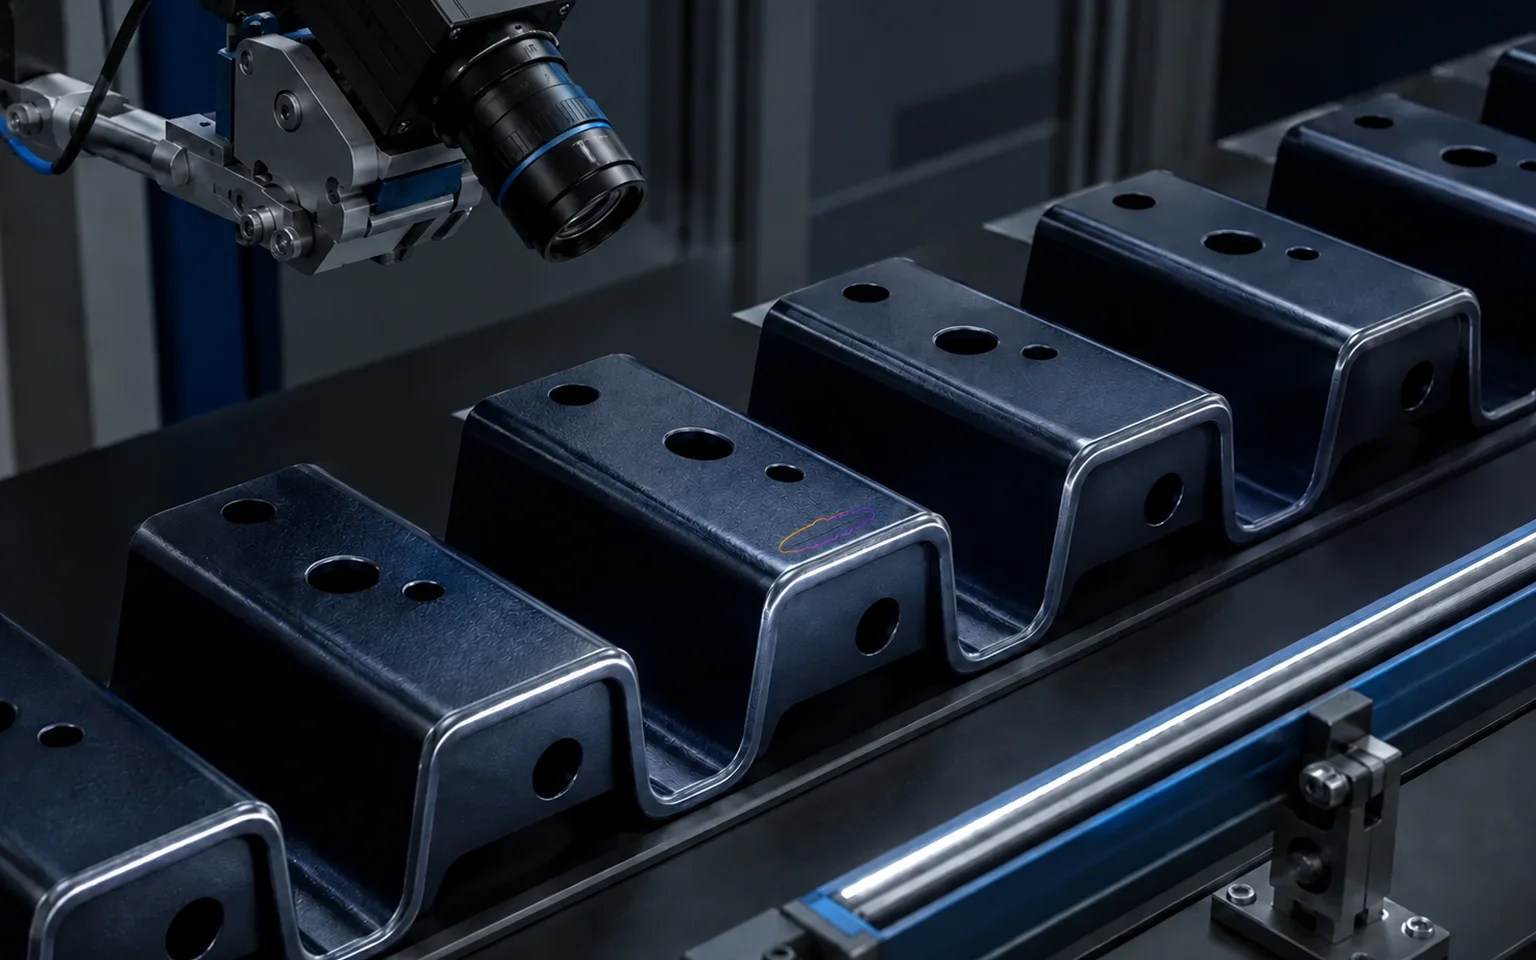
Sistema di visione inclinato verso la superficie superiore e luce radente che evidenziano un graffio nella stessa area osservata
Anomalia localizzataControllo qualità

Ispezione delle superfici

Rilevamento di graffi, bave e anomalie superficiali

Illuminazione dedicata e algoritmi di visione consentono di rilevare graffi, ammaccature, bave, mancanze e altre anomalie nelle aree rilevanti del componente.

  • Superfici
  • Anomalie
  • Conformità
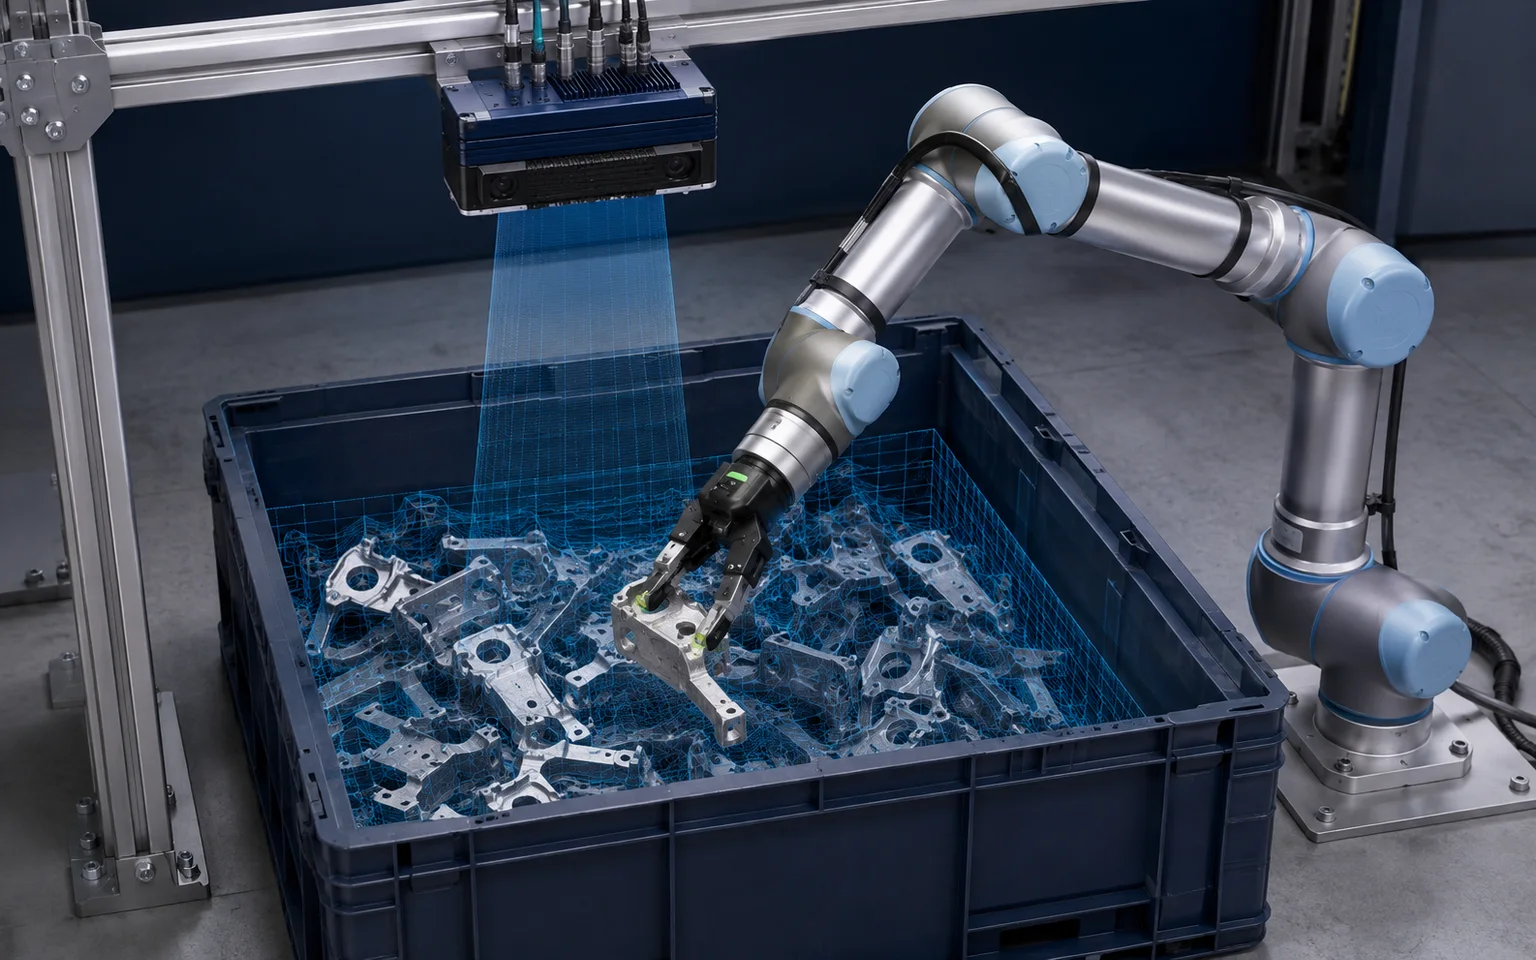
Cobot che preleva un componente da un cassone sotto un sensore 3D montato sopra il contenitore e rivolto verso i pezzi
Posa calcolataGuida robot

Pezzi alla rinfusa

Bin picking 3D da cassone

Ricostruiamo il contenuto del cassone, stimiamo posizione e orientamento dei pezzi sfusi e forniamo a robot o cobot le coordinate necessarie alla presa.

  • Nuvola di punti
  • Posa 3D
  • Cobot
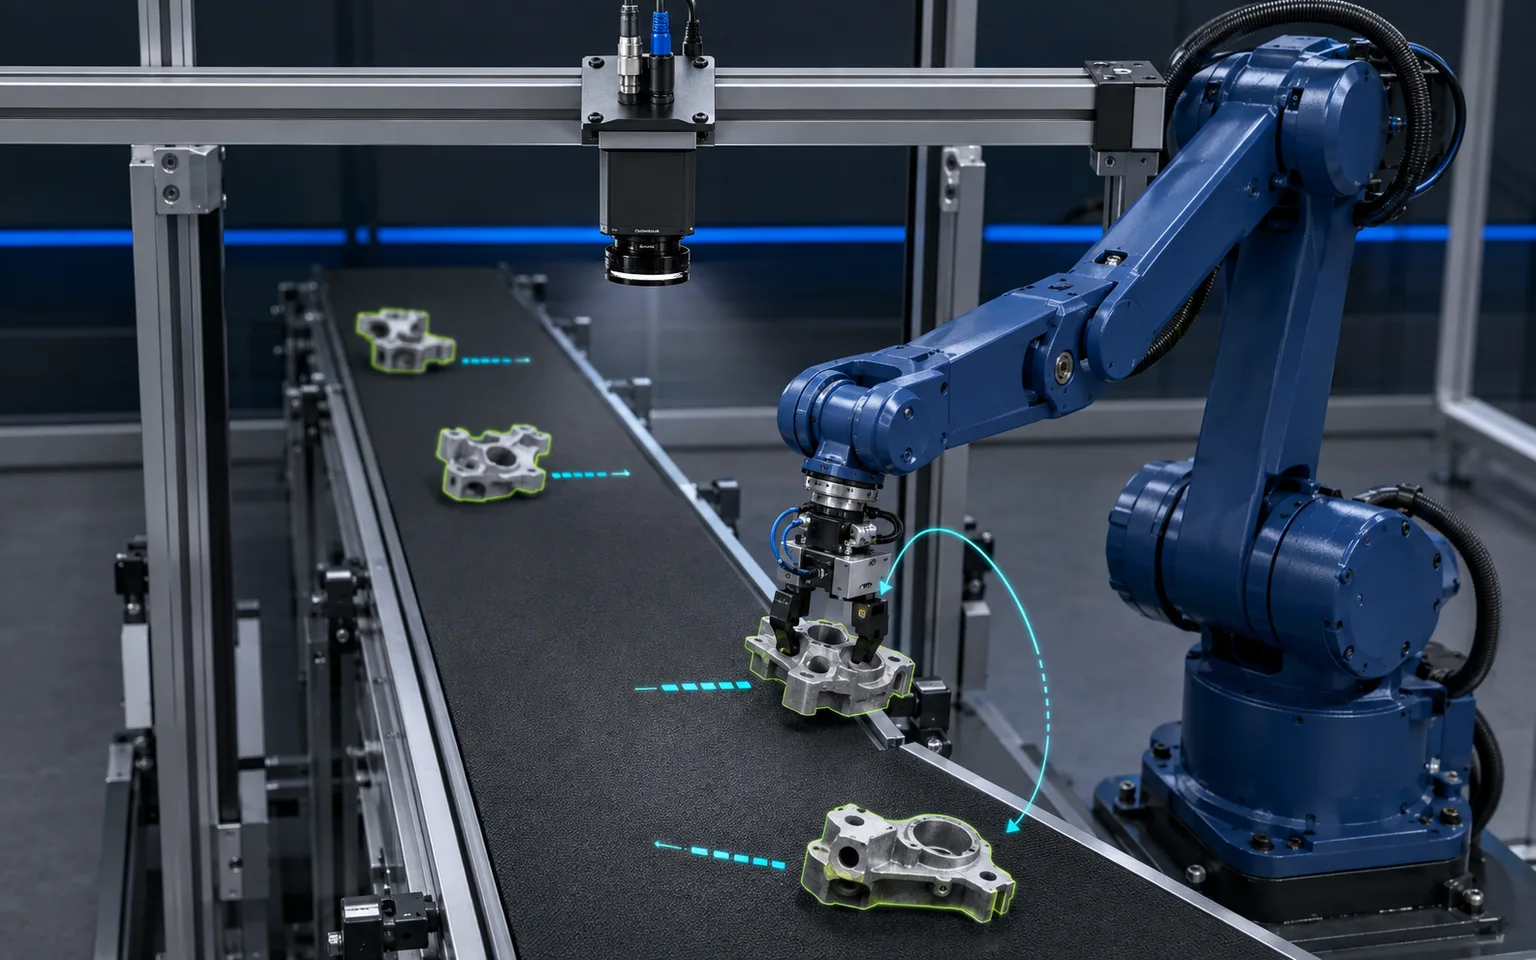
Robot sincronizzato con prodotti in movimento sotto una telecamera montata sopra il conveyor e rivolta verso il nastro
Target sincronizzatoConveyor Tracking

Presa in movimento

Presa sincronizzata sul conveyor

Seguiamo ogni item mentre il nastro avanza e manteniamo sincronizzati posizione, stato e istante di presa fino all’azione del robot.

  • Tracking
  • Pick on the fly
  • Stato item
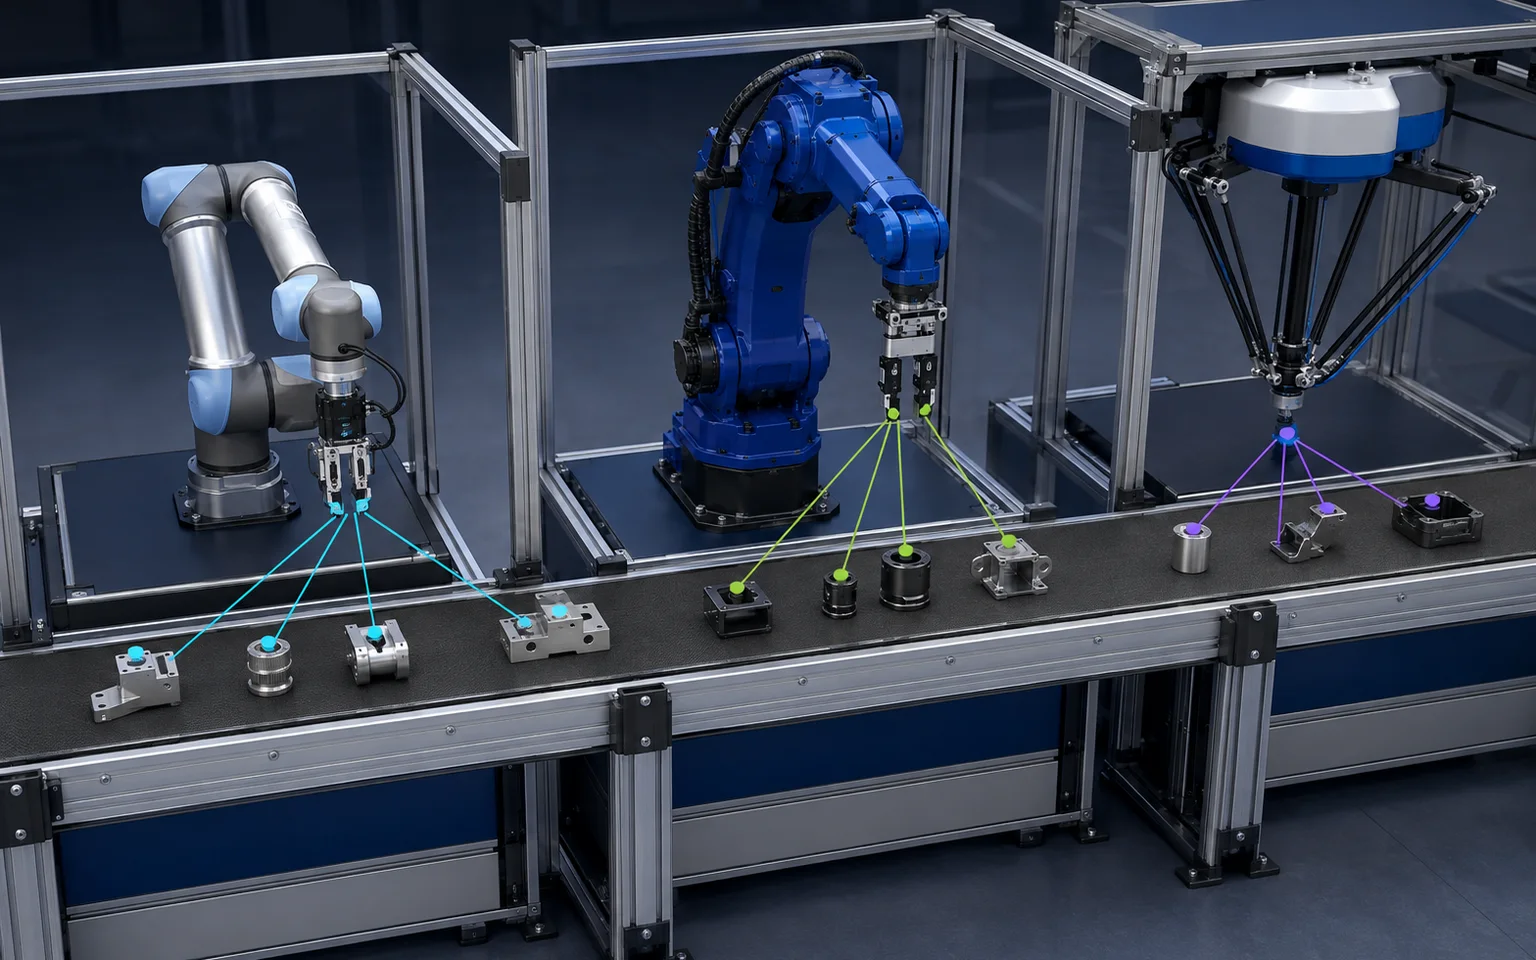
Tre robot differenti ricevono assegnazioni distinte per gestire item su una linea condivisa
Item assegnatiSharing & Allocation

Smistamento multi-robot

Sharing & Allocation tra più risorse

Condividiamo gli item tra robot, stazioni o destinazioni e li assegniamo secondo disponibilità, priorità e regole di processo, con una logica robot-agnostic.

  • Multi-risorsa
  • Priorità
  • Robot-agnostic

Cosa fa Ventuv

Dal difetto sul pezzo alle coordinate di presa.

Ventuv sviluppa sistemi di visione 2D e 3D per il controllo qualità, la guida robot e la gestione degli item in movimento: standalone o integrati in linea, costruiti attorno al processo reale.

Clienti finaliSoluzioni chiavi in mano System integratorModuli e competenze da integrare

Tecnologie che integriamo

  • ROS 2
  • Siemens
  • Rockwell Automation
  • CODESYS
  • Omron
  • FANUC
  • KUKA
  • ABB
  • HIKROBOT
  • Orbbec
  • RealSense

Per aziende produttive e system integrator

Dal sistema chiavi in mano al modulo specialistico.

Ventuv può realizzare l’applicazione completa oppure fornire il modulo specialistico da integrare in un sistema di automazione più ampio.

Per clienti finali

Soluzioni chiavi in mano

Prendiamo in carico l’applicazione di visione o robotica nel suo insieme: analisi del requisito, progettazione, integrazione e messa a punto sul processo produttivo.

  • Stazioni standalone e controlli in linea
  • Guida robot 2D/3D, bin picking, pallettizzazione e depallettizzazione
  • Un referente per l’intera applicazione
Valutiamo una soluzione chiavi in mano

Per system integrator

Moduli e competenze da integrare

Forniamo il sottosistema di visione o il modulo software necessario al progetto e definiamo con l’integratore le interfacce verso macchina e robot.

  • Elaborazione e localizzazione 2D/3D
  • Conveyor Tracking e Sharing & Allocation
  • Logica software robot-agnostic
Parliamo dell’integrazione

Ingegneria dell’applicazione

La tecnologia viene dopo il processo.

Pezzo, variabilità, tolleranze, tempo ciclo, layout e interfacce determinano la soluzione. Su questi vincoli progettiamo acquisizione, elaborazione e integrazione.

  1. 01Campioni
  2. 02Vincoli
  3. 03Prova
  4. 04Integrazione

Visione 2D e 3D

Controlli di qualità standalone o direttamente in linea, dall’acquisizione alla logica che restituisce l’esito al processo.

Guida robot e cobot

Localizzazione e posa del pezzo, coordinate di presa e gestione della scena per bin picking, pallettizzazione e depallettizzazione.

R&D applicata

Studi di fattibilità, prove su campioni e algoritmi dedicati quando una funzione standard non basta a risolvere il caso reale.

Algoritmi proprietari

Il dato di visione resta utile mentre la linea si muove.

Rilevare un item è solo l’inizio. Il software ne mantiene posizione e stato e lo coordina con le risorse disponibili fino alla presa o allo smistamento.

Robot sincronizzato con item in movimento sotto una telecamera montata sopra il conveyor e rivolta verso il nastro
Tracking attivoItem tracciati in movimento

Conveyor Tracking

Aggiorna la posizione degli item durante l’avanzamento del nastro e mantiene associati i dati necessari alla presa, sincronizzando rilevamento, avanzamento e presa robotizzata.

Sharing & Allocation

Gestisce item di tipo differente e li distribuisce tra robot, stazioni o destinazioni secondo disponibilità, priorità e regole definite per il processo.

Robot-agnostic. Tracking e allocazione non dipendono da un singolo costruttore: interfacce e regole vengono definite in funzione dell’architettura della cella.

Dall’item alla presa

Flusso attivo
  1. 01RilevamentoVisione 2D/3D
  2. 02Posizione aggiornataConveyor Tracking
  3. 03Risorsa assegnataSharing & Allocation
  4. 04PresaRobot o cobot

Sviluppo e applicazioni

Prove, applicazioni e sviluppi software.

Valutazione applicativa

Partiamo da pezzi, vincoli e risultato atteso.

Campioni, variabilità, tolleranze, tempo ciclo e layout della linea sono i dati da cui partiamo per definire l’approccio: visione 2D o 3D, guida robot oppure software dedicato.

Raccontaci l’applicazione
  • Campioni
  • Tempo ciclo
  • Layout
  • Interfacce